倉儲機器人正從固定路線搬運,走向可調度、可感知並與倉儲系統協同的作業模式。了解 AMR、AGV 與自動存取系統的差異,才能選出適合現場的自動化組合。
三類系統解決不同問題
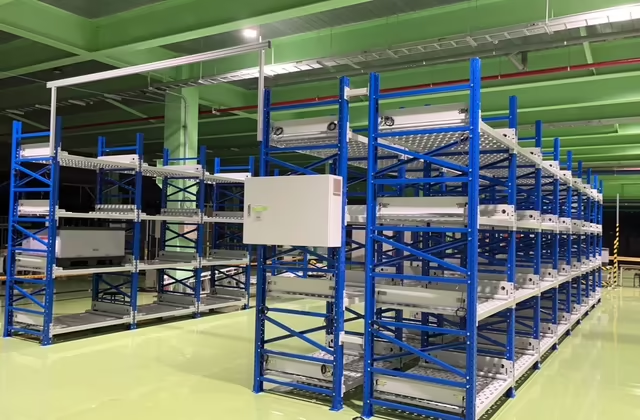
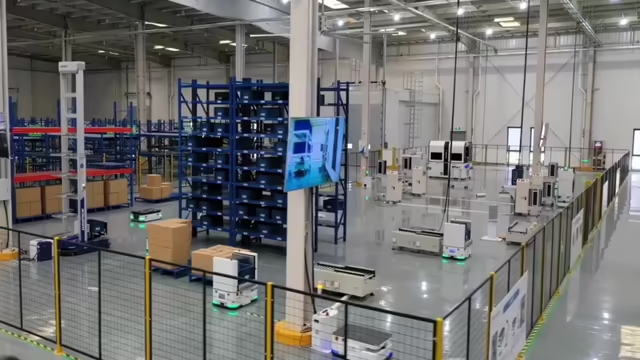
AGV 適合路線固定、流程穩定的搬運;AMR 能依環境與任務彈性調整路徑;AS/RS 則把儲位結構、存取設備與控制系統整合在一起。它們不是互斥選項,常會在同一座倉庫分工。
- AGV:適合固定站點、重複路線與可預測的節拍。
- AMR:適合多任務、動線變化與人機混合作業。
- AS/RS:適合高儲位、穩定流量與系統化存取。
導入成效取決於調度與介面
機器人的數量不是越多越好。充電策略、交叉路口、工作站緩衝、電梯或自動門介面,都會影響實際吞吐量。若上游與下游節拍不一致,再快的搬運設備也可能在等待。
- 以尖峰任務量模擬車隊數量與充電需求。
- 規劃人車分流、交叉口優先權與緊急停車機制。
- 確認 WMS、WCS 與設備控制系統的責任邊界。
適合從可量化流程開始
跨區補貨、產線配送、空箱回收與固定站點搬運,通常較容易建立基準數據。先選擇任務清楚的區域驗證,再逐步延伸到複雜場景,有助於降低導入風險。
- 記錄距離、頻率、等待與人工介入次數。
- 定義設備停機時的備援流程。
- 把安全驗證、教育訓練與維護納入正式上線條件。
倉儲機器人現場影片
以下影片沿用客戶提供的原始素材,由本網站主機播放。