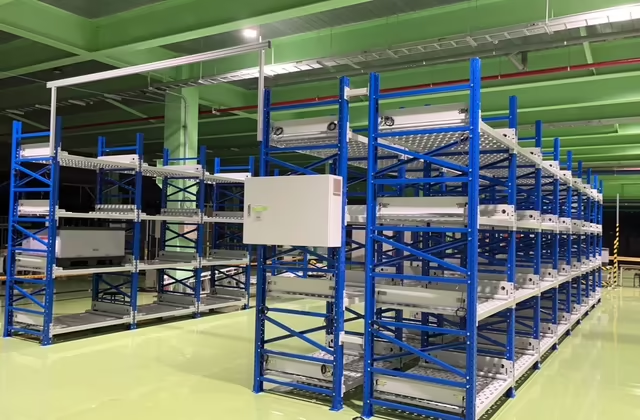
現場挑戰
先釐清空間為什麼不夠用
高價值貨物與無人化搬運讓容錯空間極小,標準重量型貨架無法直接配合堆高機的定位、感測與安全機制,所有構件也必須依自動化流程精準編碼與安裝。
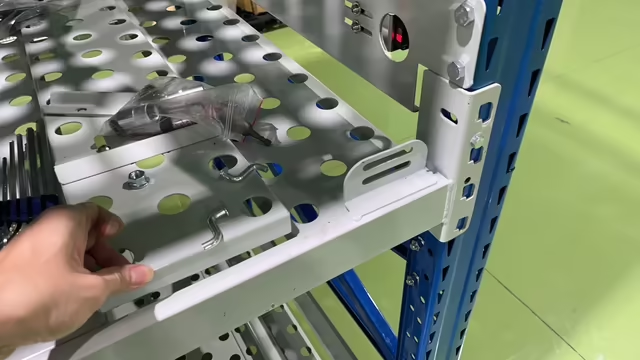
美國半導體製造商導入無人堆高機,需要貨架結構、定位與感測機構精準整合;必拓與自動化設備商共同開發專用重量型貨架及三千餘件客製構件。
先理解貨物、空間與日常作業之間的衝突,再把工程設計轉化為真正能落地的改善成果。
現場挑戰
高價值貨物與無人化搬運讓容錯空間極小,標準重量型貨架無法直接配合堆高機的定位、感測與安全機制,所有構件也必須依自動化流程精準編碼與安裝。
規劃策略
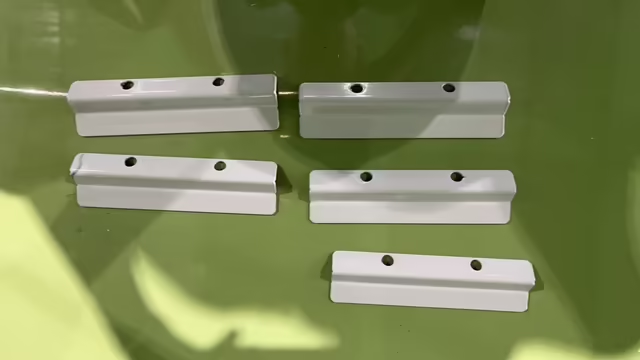
以重量型貨架為基礎,加入防晃導引槽、叉車定位感應板與感測器支架,並以三方會議、3D 干涉檢查及載重驗證逐步確認整合結果。
完工成果
專案完成無人堆高機所需的儲位定位與結構基礎,貨架成為自動搬運流程的一部分,並以模組化設計保留日後新增儲位或設備的調整空間。
美國半導體製造商導入無人堆高機,需要貨架結構、定位與感測機構精準整合;必拓與自動化設備商共同開發專用重量型貨架及三千餘件客製構件。
高價值貨物與無人化搬運讓容錯空間極小,標準重量型貨架無法直接配合堆高機的定位、感測與安全機制,所有構件也必須依自動化流程精準編碼與安裝。
以重量型貨架為基礎,加入防晃導引槽、叉車定位感應板與感測器支架,並以三方會議、3D 干涉檢查及載重驗證逐步確認整合結果。
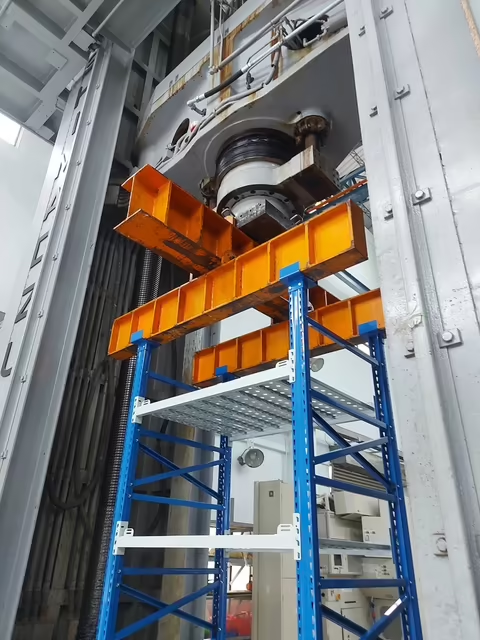
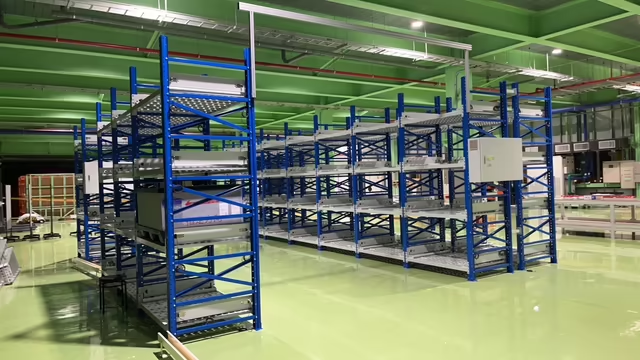
專案完成無人堆高機所需的儲位定位與結構基礎,貨架成為自動搬運流程的一部分,並以模組化設計保留日後新增儲位或設備的調整空間。